-
Thông tin E-mail
457695147@qq.com,825153992@qq.com
- Điện thoại
-
Địa chỉ
V5-0602 (1) Trần Quốc Tuấn
Danh mục sản phẩm
Thành Đô Aicontrol Công nghệ điện tử Công ty TNHH

Trình điều khiển động cơ không chổi than AQMD2408BLS-M DC
Có thể đàm phánCập nhật vào07/28
- Mô hình
- Thiên nhiên của nhà sản xuất
- Nhà sản xuất
- Danh mục sản phẩm
- Nơi xuất xứ
Tổng quan
Trình điều khiển động cơ không chổi than AQMD2408BLS-M DC
Chi tiết sản phẩm

Tính năng chức năng
lHỗ trợ điện áp9V~24V; Đánh giá sản lượng hiện tại8A,Sản lượng tối đa hiện tại16A
lHỗ trợ điều chỉnh tốc độ chu kỳ nhiệm vụ (điều chỉnh điện áp), điều khiển mô-men xoắn (dòng ổn định), điều khiển vòng kín tốc độ (tốc độ ổn định), điều khiển vòng kín vị trí (điều khiển góc, khoảng cách) nhiều chế độ điều chỉnh tốc độ
lHỗ trợ chiết thế, tín hiệu tương tự, mức logic, khối lượng chuyển đổi,PWMTần suất, xung lực,RS485Nhiều tín hiệu đầu vào
lHỗ trợ cấu hình dải điện áp tín hiệu tương tự với cấu hình điện áp mức logic, tín hiệu tương tự có thể hỗ trợ0~3.3VPhạm vi đẳng điện, mức logic có thể được hỗ trợ0/3.3/5Vđẳng điện áp; Hỗ trợ điều chỉnh tuyến tính tín hiệu analog với cấu hình ngưỡng mức logic
l485Bảo vệ điện áp chế độ chung, hỗ trợRS485Thông tin liên lạc đa máy, hỗ trợMODBUS-RTUGiao thức truyền thông, thuận tiện cho nhiều bộ điều khiển (nhưPLC) Kiểm soát thông tin liên lạc, hỗ trợ bảo vệ ngắt liên lạc
lHỗ trợ thời gian đệm tăng tốc và điều khiển gia tốc tăng tốc, có thể tự động tăng tốc và định vị chính xác trong hành trình được chỉ định
lĐộng cơ hiện tạiPIDĐiều khiển điều chỉnh, khởi động tối đa/Tải hiện tại, phanh (phanh) hiện tại có thể được cấu hình riêng biệt
lHỗ trợLái xeGiám sát nhiệt độ bên trong, có thể cấu hình nhiệt độ bảo vệ quá nhiệt
lHỗ trợ giám sát điện áp nguồn của trình điều khiển, có thể cấu hình quá áp/Giá trị giám sát giảm áp suất
lHỗ trợ đầu ra dòng gấp đôi, đầu ra mô-men xoắn mạnh khi bắt đầu, tải trọng lớn
lHỗ trợ giới hạn quá tải động cơ và dừng quay, cũng như giám sát dòng điện cao ngay lập tức để ngăn chặn quá dòng làm hỏng động cơ hoặc trình điều khiển
lHỗ trợ học thứ tự pha động cơ một phím; Hỗ trợ bảo vệ lỗi Hall, báo động lỗi
lHỗ trợ giới hạn đảo ngược tích cực của động cơ, có thể kết nối hai công tắc giới hạn bên ngoài với giới hạn đảo ngược và tích cực tương ứng
lHỗ trợ đo tốc độ động cơ, hỗ trợ phát hiện chặn động cơ/Chặn giới hạn quay Dừng quay
l18kHzcủaPWMTần số, điều chỉnh tốc độ động cơPWMTiếng ồn ào
lCực nhỏPWMVùng chết, chỉ0.5us,PWMPhạm vi hiệu quả0.1%~100%
lSử dụngARM Cortex-M3@72MHzBộ xử lý
Tổng quan về nguyên tắc
Trình điều khiển này sử dụng công nghệ phát hiện chính xác dòng điện động cơ hàng đầuphẫu thuật, cảm biến động cơ không chổi than tự đo tốc độ, cảm biến động cơ không chổi than
Phát hiện vị trí, tái tạo hiện tại liên tục phanh hiện tại (hoặc phanh) công nghệ và mạnh mẽPIDCông nghệ điều chỉnh điều khiển điện hoàn hảo
Máy ổn định và tích cực đảo ngược, đảo ngược và phanh, điều chỉnh thời gian thực hiện dòng điện đầu ra để ngăn chặn quá dòng, điều khiển chính xác tốc độ động cơ và vị trí quay,
Động cơ có thời gian đáp ứng ngắn và lực đẩy nhỏ.
Điều khiển gia tốc và giảm tốc động cơ
Điều chỉnh tự động hiện tại, điều khiển tự động gia tốc của chế độ khởi động mềm, động cơ có thể khởi động nhanh chóng và trơn tru với lực đẩy nhỏ. Chi nhánh
Thời gian cầm cự và cấu hình tăng tốc.
Điều khiển phanh động cơ (phanh)
Chế độ phanh tiêu thụ năng lượng được điều chỉnh tự động hiện tại, động cơ có thời gian phanh ngắn mà không rung động mạnh. Hỗ trợ phanh điện
Đặt.
Điều khiển đảo chiều động cơ
Quá trình chuyển đổi đảo ngược tích cực của động cơ được điều khiển bên trong trình điều khiển, tự động giảm tốc, phanh mềm, điều khiển khởi động mềm, bất kể
Tín hiệu đảo chiều thay đổi thường xuyên như thế nào sẽ không gây ra thiệt hại cho trình điều khiển hoặc động cơ.
Kiểm soát tốc độ ổn định động cơ
Phát hiện tốc độ quay và vị trí quay bằng tín hiệu Hall, sử dụngPIDThuật toán điều chỉnh để điều khiển vòng kín, hỗ trợ vòng kín tốc độ
Kiểm soát và thời gian-Vị trí vòng kín điều khiển hai thuật toán điều khiển tốc độ ổn định. Chế độ vòng kín tốc độ có tốc độ điều khiển ổn định và ổn định ở tốc độ cao
Đặc điểm siêu nhỏ, nhưng ở tốc độ thấp có thể kiểm soát tốc độ không ổn định; Thời gian-Vị trí Chế độ điều khiển vòng kín phù hợp với nhiều ổ đĩa
Bộ điều khiển điều khiển nhiều động cơ quay cùng một góc trong cùng một thời gian, cũng thích hợp cho điều khiển tốc độ cực thấp.
Điều khiển vị trí động cơ
Phát hiện vị trí quay bằng tín hiệu Hall, sử dụngPIDThuật toán điều chỉnh để điều khiển vòng kín vị trí, sử dụng điện trở phanh
Đi chậm lại. Khóa vị trí quay của động cơ với một dòng điện nhất định thông qua cuộn dây động cơ.
Điều khiển mô-men xoắn động cơ
Do mối quan hệ tuyến tính của mô-men xoắn động cơ với kích thước hiện tại gần đúng, trình điều khiển này sử dụng chế độ điều khiển đầu ra ổn định để nhận ra điện
Điều khiển mô-men xoắn máy, người dùng nhận ra điều khiển kích thước mô-men xoắn của động cơ bằng cách điều chỉnh kích thước của dòng đầu ra.
Bảo vệ quá tải và chặn động cơ
Khi động cơ quá tải, trình điều khiển sẽ giới hạn sản lượng dòng chảy, bảo vệ động cơ một cách hiệu quả; Khi động cơ bị chặn, trình điều khiển có thể phát hiện trạng thái này
Trạng thái và điều khiển động cơ.
Ức chế nhiễu nội bộ
Để đảm bảo độ chính xác của phép đo hiện tại vòng lặp động cơ, giữa mạch điều khiển và mạch điều khiển bằng cách can thiệp vào suy giảm và tiêu thụ, thoáng qua
Chế độ ức chế nhiễu được ghép nối, có thể đảm bảo hiệu quả mạch điều khiển không bị ảnh hưởng bởi nhiễu mạch điều khiển.
Ngăn chặn nhiễu bên ngoài
Sử dụngESDThiết bị bảo vệ và mạch xả tĩnh để thực hiện tất cả các giao diệnESDBảo vệ chống lại sự can thiệp từ bên ngoài
Làm cho mạch bên trong hoạt động ổn định và bảo vệ các thiết bị bên trong khỏi bị sốc điện áp cao thoáng qua được thêm vào giao diện.
Thông số kỹ thuật
|
Dự án |
Tham số |
|
Điện áp đầu vào |
DC 9V~24V |
|
Sản lượng tối đa hiện tại |
16A(Đầu ra dòng gấp đôi) 10A(Sản lượng dòng không bội) |
|
Xếp hạng đầu ra hiện tại |
8A |
|
Tối đa phanh mềm hiện tại |
3A |
|
Giao diện cảm biến Hall Điện áp đầu ra |
5V |
|
Hall cảm biến hiện tại |
100mA |
|
Hỗ trợ tốc độ động cơ |
0~100000RPM |
|
Hoàn thành/Điện áp đầu ra tín hiệu thất bại |
3.3V |
|
Dòng điện định mức của động cơ có thể đặt phạm vi |
0.5A~10A |
|
Load hiện tại có thể thiết lập phạm vi |
0.5A~10A, Không vượt quá mức đánh giá hiện tại1.5Nhân đôi |
|
Phạm vi thiết lập bội số lần |
1.00~2.00 |
|
Thời gian tăng gấp đôi có thể thiết lập phạm vi |
0.1S~99.9S |
|
Phạm vi cài đặt hiện tại tắt ngay lập tức |
0~25A |
|
Phạm vi phát hiện nhiệt độ hiệu quả |
-40℃~125℃ |
|
Lỗi phát hiện nhiệt độ |
±10℃ |
|
Tắt quá nhiệt/Phạm vi cài đặt nhiệt độ giới hạn hiện tại quá nhiệt |
-40℃~125℃ |
|
Phạm vi phát hiện hiệu quả điện áp |
8~30V |
|
Lỗi phát hiện điện áp |
5% |
|
Dưới áp lực/Tắt cài đặt tối đa quá áp |
27V |
|
Độ chính xác phát hiện dòng điện động cơ |
0.2A |
|
Độ phân giải đo hiện tại |
0.01A |
|
Kiểm soát dòng chảy ổn định chính xác |
0.02A |
|
Phạm vi điện áp đầu vào tín hiệu analog một đầu |
0 ~ 3.3V |
|
Phạm vi điện áp đầu vào tín hiệu analog khác biệt |
-3.3V ~ +3.3V |
|
Phạm vi điện áp mức logic |
0V ~ 5V |
|
PWM/Giao diện đầu vào xung Hỗ trợ điện áp |
0V ~ 5V |
|
PWMTần số hỗ trợ tín hiệu đầu vào |
Phạm vi hỗ trợ100Hz~10kHz,100Hz~1kHzKhi đó, độ phân giải0.1%; 1kHz~10kHzKhi đó, độ phân giải0.1%~1% |
|
Phạm vi hỗ trợ tín hiệu đầu vào tần số |
0 ~ 10kHz |
|
5VCung cấp điện Max. Output hiện tại |
100mA |
|
XuấtPWMTần số |
18kHz |
|
XuấtPWMĐộ phân giải |
1/1000 |
|
XuấtPWMĐộ rộng xung hiệu quả tối thiểu |
500ns |
|
XuấtPWMPhạm vi hiệu quả |
0.1% ~ 100.0% |
|
PWMChế độ điều chỉnh tốc độPWMPhạm vi có thể đặt |
-100.0%~0,0~100.0% |
|
Tốc độ vòng kín kiểm soát phạm vi thiết lập |
-3276.8Hz~3276.7Hz |
|
Vị trí Điều khiển vòng kín Phạm vi thiết lập |
Tốc độ0.1~3276.7Hz Địa điểm-2147483648~2147483647 |
|
Tốc độ thời gian thực Phạm vi đo tối ưu |
10Hz~4000Hz |
|
Phạm vi biểu diễn tốc độ thời gian thực |
-32768Hz~32767Hz |
|
Tốc độ động cơ chỉ ra phạm vi |
1~655340RPM |
|
Phạm vi cài đặt thời gian bảo vệ chặn |
0.1s~25.5shoặc không được bảo vệ |
|
Chu kỳ nhiệm vụ Chế độ điều chỉnh tốc độ Bắt đầu thời gian đáp ứng |
Xếp hạng hiện tại và tải tối đa hiện tại8AKhi đó, Thời gian đáp ứng Khoảng0.1s |
|
Chế độ điều chỉnh chu kỳ nhiệm vụ Tích cực đảo ngược thời gian đáp ứng |
Xếp hạng hiện tại và tải tối đa hiện tại8AKhi đó, Thời gian đáp ứng Khoảng0.3s |
|
Chế độ điều chỉnh tốc độ vòng kín Bắt đầu thời gian đáp ứng |
Xếp hạng hiện tại và tải tối đa hiện tại8AKhi đó, Thời gian đáp ứng Khoảng0.3s |
|
Chế độ điều chỉnh tốc độ vòng kín Tích cực đảo ngược thời gian đáp ứng |
Xếp hạng hiện tại và tải tối đa hiện tại8AKhi đó, Thời gian đáp ứng Khoảng0.5s |
|
Vị trí Độ chính xác điều khiển vòng kín |
Gia tốc500Hz/sKhi đó,1Lỗi bên trong xung; Gia tốc2000Hz/sKhi đó,2Lỗi bên trong xung; Lỗi không tích lũy |
|
Thời gian đáp ứng phanh (phanh) |
Thường là0.1s~0.3s |
|
485Tốc độ truyền được hỗ trợ |
1200~115200bps |
|
Cổng tín hiệu chịu áp lực |
IN1、IN2、IN3、SQ1、SQ2、HU、HV、HWChịu áp lực-4.9V~+8.2V; VOChịu áp lực là0~+3.6V; 5V0、COM、485-A/BKháng chiếnÁp lực ±27V |
|
Nhiệt độ môi trường làm việc |
-30℃~70℃ |
Định nghĩa kích thước

Định nghĩa giao diện

Sử dụng phím
|
Đối tượng |
Cách hoạt động |
Chức năng |
Mô tả |
Đèn báo trạng thái |
|
Phím |
Nhấn nhanh |
Học động cơ |
Học tập thành công |
Đèn vàng, đèn xanh nhấp nháy luân phiên6Sau đó sáng lên cùng một lúc.1s |
|
Thất bại trong học tập |
Đèn vàng, đèn xanh nhấp nháy luân phiên6Sau khi xuống, đèn vàng lại nhấp nháy.3Dưới |
|||
|
Giữ1sThả sau |
Chuyển đổi chế độ điều khiển |
Số/Điều khiển tín hiệu analog |
Đèn vàng thường sáng, đèn xanh......0.5/2HzTần số nhấp nháy |
|
|
485Kiểm soát truyền thông |
Đèn vàng thường tắt, đèn xanh.0.5/2HzTần số nhấp nháy |
|||
|
Nhấn dài5sThả sau |
Bản tin mặc định |
Tốc độ truyền là9600bpsKiểm tra phương thức ngẫu nhiên+1Dừng lại. |
|
Nhấn phím ngắn, động cơ vào trạng thái học tập, nếu chỉ báo trạng thái là đèn xanh và đèn vàng nhấp nháy luân phiên6Sau đó sáng lên cùng một lúc.1sThì học tập thành công; Nếu đèn báo trạng thái là đèn xanh và đèn vàng nhấp nháy luân phiên6Sau khi xuống, đèn vàng lại nhấp nháy.3Dưới, thì học tập thất bại.
Nhấn và giữ1sNới lỏng trở lại, số có thể đạt được/Điều khiển tín hiệu analog và485Chuyển đổi điều khiển. Khi ổ đĩa ở số/Khi mô phỏng chế độ điều khiển tín hiệu, chỉ báo trạng thái hiển thị là đèn vàng thường sáng, đèn xanh với0.5/2HzTần số nhấp nháy; Khi Driver ở485Khi điều khiển chế độ, chỉ báo trạng thái biểu hiện là đèn vàng thường tắt, đèn xanh với0.5/2HzTần số nhấp nháy.
Nhấn phím dài5sThả ra sau, đi qua.RS485Sử dụngModbus-RTUGiao thức liên lạc với ổ đĩa. Tốc độ truyền mặc định là......9600bpsPhương thức kiểm tra là kiểm tra ngẫu nhiên,1Bit dừng
Ví dụ điển hình
1. Kết nối chu kỳ nhiệm vụ của bộ chiết đơn/điều khiển tốc độ vòng kín

Sử dụng PotentiatorVR1Đối với động cơĐiều chỉnh tốc độ。NhấnB1Động cơ đang quay.,B1Bật lên, dừng động cơDừngKhi giới hạn chuyểnCông tắcSQ1Giới hạn kích hoạtĐộng cơ phía sau dừng lại. Nhấn lại.B1không hiệu quả; NhấnB2,Động cơ đảo ngược,B2Bật lên, dừng động cơDừngKhi giới hạn đảo ngượcCông tắcSQ2Giới hạnKhi động cơ dừng lại, nhấn lại.B2Không hợp lệ.
2. Chu kỳ nhiệm vụ tiềm năng kép/phương pháp điều chỉnh tốc độ vòng kín

Sử dụng PotentiatorVR1VàVR2Phân biệtđộng cơ tích cựcChuyển và chốngĐiều chỉnh tốc độ quay, thông qua công tắcK2Điều khiển động cơ cho phép, bởi switchK1Chuyển hướng quay của động cơ, thông qua công tắc giới hạnSQ1VàSQ2Phân biệtĐúng rồi.、Đảo ngượcTiến hànhGiới hạn.
3. chu kỳ nhiệm vụ tín hiệu PWM chip đơn/phương pháp điều chỉnh tốc độ vòng kín

IN1Lấy máy vi tính.PWMĐầu ra, dùng để điều chỉnh tốc độ;IN2VàIN3Hai trong số các chip đơnPhân biệtIOLiên kết,Sử dụng riêng biệtĐộng cơ điều khiển đảo ngược tích cực và phanh khẩn cấp. Công tắc giới hạnSQ1VàSQ2Lần lượt tiến hành giới hạn đảo ngược tích cực.
4. Phương pháp kết nối để kiểm soát vị trí tín hiệu xung của chip đơn

Lái xeCOMVới chip đơnNguồn điệnLiên hệ;IN1NhậnMáy vi tính đơnIO1,Chấp nhận tín hiệu xung từ chip đơn, choĐiều khiển động cơ bước;IN2Lấy máy vi tính.IO2Dùng để điều khiển hướng đi;IN3Lấy máy vi tính.IO3Dùng để kiểm soát dừng khẩn cấp;VOVới chip đơnIO0Liên kết,Tín hiệu hoàn thành đầu ra để thông báo rằng quá trình điều khiển vị trí chip đơn đã hoàn tất;Công tắc giới hạnSQ1VàSQ2Lần lượt tiến hành giới hạn chính, đảo ngược.
5. Phương pháp điều chỉnh tốc độ nhiệm vụ tín hiệu tương tự PLC

Lái xeCOMVớiPLCRơ le.COMKết nối với tín hiệu mô phỏng;IN1NhậnPLCcủaĐầu ra khối lượng tương tựAODùng để điều chỉnh tốc độ.IN2、IN3Nhận riêng.PLCcủaRơ le/Đầu ra transistorY2VàY1,Phân biệtĐiều khiển động cơChuyển tiếp vàĐảo ngược; thông qua công tắc giới hạnSQ1VàSQ2Lần lượt tiến hành giới hạn chính, đảo ngược.
6. Phương pháp kết nối để điều khiển vị trí tín hiệu xung PLC

Lái xeCOMNhậnPLCTín hiệu;IN1NhậnPLCcủaY3,Chấp nhậnPLCTín hiệu xung, choĐiều khiển động cơ bước;IN2NhậnPLCcủaY2Dùng để điều khiển hướng đi;IN3NhậnPLCcủaY1, để điều khiển động cơ dừng khẩn cấp;Lái xeVOCổng nối tiếp một240sức đề kháng của châu Âu vàVOVàCOMVớiPLCcủaX1Và24V+Kết nối một cặp quang học, đểĐầu ra tín hiệu hoàn thành để thông báoPLCQuá trình kiểm soát vị trí đã hoàn tất; Công tắc giới hạnSQ1VàSQ2Lần lượt tiến hành giới hạn chính, đảo ngược.
7.485 Kết nối điều khiển đa máy truyền thông

Các đường truyền 485 của mỗi ổ đĩa được kết nối song song theo cách A-A, B-B theo sau là một trạm 485, hoạt động độc lập với mỗi ổ đĩa thông qua địa chỉ trạm nô lệ được cấu hình bởi ổ đĩa. Địa chỉ của mỗi ổ đĩa phải là duy nhất và không thể lặp lại với các ổ đĩa khác.
Kèm theo: Tham khảo lựa chọn trình điều khiển động cơ AQMDxxxBLS Series
|
Mô hình |
Động cơ phù hợp tối đa |
Tối đa hiện tại/đánh giá hiện tại |
Tiêu thụ năng lượng Phanh tối đa hiện tại |
Việt |
Tín hiệu điều khiển |
Kích thước sản phẩm |
|
AQMD3605BLS (Kích thước tinh tế) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3AKhông thể có dòng điện lớn.Thay đổi phanh thường xuyên |
Chế độ phanh kháng không phanh |
Độc thân/ĐôiMáy điện thế,0~3.3VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
70mm×65mm×21mmTấm trần |
|
AQMD2408BLS-M (485Bảo vệ/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn. Vật liệu chính được sản xuất trong nước) |
12V-50W 24V-135W |
16A |
3AKhông thể có dòng điện lớn.Thay đổi phanh thường xuyên |
Chế độ phanh kháng không phanh |
Độc thân/ĐôiMáy điện thế,0~3.3VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
55mm×55mm×17mm Tấm trần |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3AKhông thể có dòng điện lớn.Thay đổi phanh thường xuyên |
Chế độ phanh kháng không phanh |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
92mm×87mm×30mmTấm trần hoặc 115mm×90mm×40mm Vỏ nhựa |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Cách ly, nâng cấp thiết bị đầu cuối) |
||||||
|
AQMD6010BLS-A1 (485Cách ly/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Bảo vệ/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn. Vật liệu chính được sản xuất trong nước) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Cách ly/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485Cách ly) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485Cách ly) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
178mm×108mm×68mm Vỏ hợp kim nhôm |
|
AQMD6030BLS-A1 (485Cách ly/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
178mm×108mm×68mm Vỏ hợp kim nhôm |
|
35A |
||||||
|
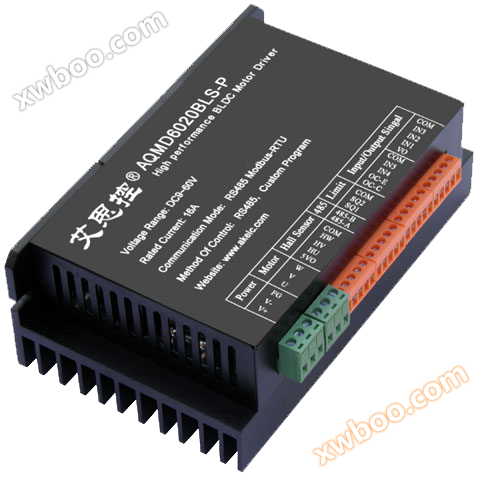
AQMD6020BLS-P (Lập trình) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Tự mang theo |
RS485, Quy trình tùy chỉnh |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Cô lập, lập trình được) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Tự mang theo |
RS485, Quy trình tùy chỉnh |
178mm×108mm×68mm Vỏ hợp kim nhôm |
Địa chỉ giao dịch 1: Nhà số 10/47 Ngõ 168 đường Kim Giang (
Điện thoại:
Hộp thư: hejingyb@126.com
Địa chỉ trang web: www.akelc.com
Alibaba liên kết mua: detail.1688.com/offer/.htmlSản phẩm tương tự Khuyến nghị