-
Thông tin E-mail
457695147@qq.com,825153992@qq.com
- Điện thoại
-
Địa chỉ
V5-0602 (1) Trần Quốc Tuấn
Danh mục sản phẩm
Thành Đô Aicontrol Công nghệ điện tử Công ty TNHH

Trình điều khiển động cơ không chổi than AQMD6015BLS-A1 DC
Có thể đàm phánCập nhật vào07/28
- Mô hình
- Thiên nhiên của nhà sản xuất
- Nhà sản xuất
- Danh mục sản phẩm
- Nơi xuất xứ
Tổng quan
Trình điều khiển động cơ không chổi than AQMD6015BLS-A1 DC
Chi tiết sản phẩm

Tính năng chức năng
lHỗ trợ điện áp9V~60V; Sản lượng tối đa hiện tại20A,Đánh giá đầu ra hiện tại15A
lHỗ trợ điều chỉnh chu kỳ nhiệm vụ(Điều chỉnh áp suất), điều khiển mô-men xoắn(Dòng ổn định),Kiểm soát vòng kín tốc độ(Tốc độ ổn định), Điều khiển vòng kín vị trí(Góc, điều khiển khoảng cách)Nhiều cách điều chỉnh tốc độ
lHỗ trợ chiết thế, tín hiệu tương tự, mức logic, khối lượng chuyển đổi,PWMTần suất, xung lực,RS485Nhiều tín hiệu đầu vào
lHỗ trợ cấu hình dải điện áp tín hiệu tương tự với cấu hình điện áp mức logic, tín hiệu tương tự có thể hỗ trợ0~3.3/5/10VPhạm vi đẳng điện, mức logic có thể được hỗ trợ0/3.3/5/12/24Vđẳng điện áp; Hỗ trợ điều chỉnh tuyến tính tín hiệu analog với cấu hình ngưỡng mức logic
lHỗ trợRS485Thông tin liên lạc đa máy, hỗ trợMODBUS-RTUGiao thức truyền thông, thuận tiện cho nhiều bộ điều khiển(Ví dụPLC)Kiểm soát liên lạc, hỗ trợ bảo vệ ngắt liên lạc
lHỗ trợ thời gian đệm tăng tốc và điều khiển gia tốc tăng tốc, có thể tự động tăng tốc và định vị chính xác trong hành trình được chỉ định
lĐộng cơ hiện tạiPIDĐiều chỉnh kiểm soát, kiểm soát hiện tại chính xác0.1AKhởi động tối đa/Tải hiện tại, phanh(Việt)Dòng điện có thể được cấu hình riêng; Hỗ trợ giới hạn quá tải và dừng quay của động cơ để ngăn chặn quá dòng làm hỏng động cơ
lĐược xây dựng trong điện trở phanh công suất cao có sẵn6ADòng phanh liên tục
lHỗ trợ học tập trình tự pha động cơ, bảo vệ lỗi Hall
lHỗ trợ giới hạn đảo ngược tích cực của động cơ, có thể kết nối hai công tắc giới hạn bên ngoài với giới hạn đảo ngược và tích cực tương ứng
lHỗ trợ đo tốc độ động cơ, hỗ trợ phát hiện chặn động cơ/Chặn giới hạn quay Dừng quay
lHỗ trợ báo lỗi
l18kHzcủaPWMTần số, điều chỉnh tốc độ động cơPWMTiếng ồn ào
lCực nhỏPWMVùng chết, chỉ0.5us,PWMPhạm vi hiệu quả0.1%~100%
lTất cả giao diệnESDBảo vệ, có thể thích nghi với môi trường trang web phức tạp
lSử dụngARM Cortex-M3@72MHzBộ xử lý
Thông số điện
| Dự án | Tham số |
| Điện áp đầu vào |
DC 8V~60V |
| Xếp hạng đầu ra hiện tại | 16A |
| Sản lượng tối đa hiện tại | 20A (không bội dòng)/30A (bội dòng) |
| Tối đa phanh mềm hiện tại | 6A |
| Dòng điện cực đại phanh ngắn | 100A |
| Số kênh đầu ra | Một cách |
| Điện trở Potential | 10K~50K |
| Cổng tín hiệu đầu vào Chấp nhận dải điện áp | -0.5V~25V |
| Phạm vi tín hiệu analog một đầu | Bất kỳ trong phạm vi 0~10V, 0~3.3V, 0~5V, 0~10V, 1~4.2V, v.v. |
| Phạm vi tín hiệu analog khác biệt | -3.3V~3.3V |
| Phạm vi điện áp mức logic | 0~24V Bất kỳ, LvTTL, TTL, HVTTL, v.v. |
| Phạm vi thông số giao tiếp RS485 | Tốc độ truyền 9600~115200bps, bit dữ liệu 8, hỗ trợ lẻ, chẵn, không kiểm tra, kiểm tra và dừng bit tổng cộng 2 bit |
| Hỗ trợ Modbus | Hỗ trợ Modbus-RTU, hỗ trợ mã chức năng 03H, 06H, 10H, có thể được cấu hình từ phạm vi địa chỉ trạm 1~128, hỗ trợ phát sóng |
| Độ phân giải phát hiện hiện tại | 0.007A |
| Kiểm soát dòng chảy ổn định chính xác | 0.1A |
| Chu kỳ nhiệm vụ Phạm vi điều chỉnh tốc độ | 0~100.0% |
| Phạm vi điều chỉnh tốc độ ổn định | -3276.8~3276.7Hz |
| Phạm vi điều chỉnh điều khiển vị trí | -2147483648~2147483647 |
| Phạm vi điều chỉnh điều khiển mô-men xoắn | 0~20.0A |
| Kiểm soát giới hạn | Hỗ trợ; Có thể kết nối hai giới hạn bên ngoài giới hạn chuyển đổi hoặc giới hạn thời gian chặn |
| Khởi động mềm/phanh mềm | Hỗ trợ; Có thể giới hạn khởi động dòng chảy, phanh và thiết lập thời gian tăng tốc và tăng tốc |
| Bảo vệ quá dòng/chặn | Hỗ trợ; Sản lượng dòng chảy quá thời hạn; Có thể dừng khi bị chặn. |
| Bảo vệ ngược nguồn | Hỗ trợ; Được xây dựng trong bảo vệ chống lại cầu chì nóng chảy tốc độ 20A |
| Bảo vệ ngắn mạch đầu ra | Cầu chì nóng chảy tốc độ 20A tích hợp |
| Thời gian hành động phanh | Phanh mềm Thông thường 0,1s~0,3s |
| Bo mạch chủ Nhiệt độ làm việc | -25℃~85℃ |
| Kích thước tổng thể | 16.0cm×9.6cm×5.6cm |
Giới thiệu về nguyên tắc:
Trình điều khiển này sử dụng công nghệ phát hiện chính xác dòng điện động cơ hàng đầu, tốc độ tự đo của động cơ không chổi than, phát hiện vị trí quay của động cơ không chổi than, công nghệ phanh hiện tại không đổi hiện tại tái tạo (hoặc phanh) và công nghệ điều chỉnh PID mạnh mẽ có thể điều khiển hoàn hảo sự đảo ngược tích cực trơn tru của động cơ, đảo chiều và phanh, điều chỉnh thời gian thực của dòng điện đầu ra để ngăn chặn quá dòng, điều khiển chính xác tốc độ quay và vị trí quay của động cơ, thời gian phản hồi của động cơ ngắn và phản lực nhỏ.
Kiểm soát tăng và giảm tốc động cơ:Điều chỉnh tự động hiện tại, điều khiển tự động gia tốc của chế độ khởi động mềm, động cơ có thể khởi động nhanh chóng và trơn tru với lực đẩy nhỏ. Hỗ trợ thời gian tăng tốc và cấu hình tăng tốc.
Điều khiển phanh động cơ:Chế độ phanh tiêu thụ năng lượng được điều chỉnh tự động hiện tại, động cơ có thời gian phanh ngắn mà không rung động mạnh. Hỗ trợ cấu hình phanh hiện tại.
Điều khiển đảo chiều động cơ:Quá trình chuyển đổi đảo ngược tích cực của động cơ được điều khiển bên trong trình điều khiển, tự động giảm tốc, phanh mềm, điều khiển khởi động mềm, không có vấn đề làm thế nào thường xuyên thay đổi tín hiệu đảo ngược, nó sẽ không gây ra thiệt hại cho trình điều khiển hoặc động cơ.
Kiểm soát tốc độ ổn định của động cơ:Phát hiện tốc độ quay và vị trí quay bằng tín hiệu Hall, sử dụng thuật toán điều chỉnh PID để điều khiển vòng kín, hỗ trợ điều khiển vòng kín tốc độ và điều khiển vòng kín thời gian-vị trí hai cách tốc độ ổn định.
Điều khiển vị trí động cơ:Phát hiện vị trí quay bằng tín hiệu Hall, điều khiển vòng kín vị trí bằng thuật toán điều chỉnh PID và giảm tốc độ bằng điện trở phanh.
Điều khiển mô-men xoắn động cơ:Kiểm soát kích thước mô-men xoắn của động cơ được thực hiện bằng cách điều chỉnh kích thước của dòng điện đầu ra.
Bảo vệ quá tải và chặn động cơ:Khi động cơ quá tải, trình điều khiển sẽ giới hạn sản lượng dòng chảy, bảo vệ động cơ một cách hiệu quả; Khi động cơ bị chặn, trình điều khiển có thể phát hiện trạng thái này và phanh động cơ.
Ức chế nhiễu nội bộ:Sự kết hợp giữa mạch điều khiển và mạch điều khiển thông qua tiêu thụ nhiễu, phương pháp ức chế nhiễu thoáng qua, có thể đảm bảo hiệu quả mạch điều khiển không bị ảnh hưởng bởi nhiễu mạch điều khiển.
Ức chế nhiễu bên ngoài:Sử dụng thiết bị bảo vệ ESD và mạch xả tĩnh điện để bảo vệ toàn bộ giao diện ESD, làm cho mạch bên trong hoạt động ổn định và bảo vệ thiết bị bên trong khỏi bị sốc điện áp cao thoáng qua được thêm vào giao diện.
485 Ngăn chặn nhiễu thông tin liên lạc:Sử dụng tín hiệu, chip cách ly nguồn để cô lập mạch thu và nhận 485 do đó ức chế nhiễu.
Định nghĩa giao diện

Cấu hình công tắc quay số
1. Cấu hình chế độ điều khiển
| SW1-SW7 | SW8 | Cách kiểm soát |
| Bất kỳ | OFF | Chế độ điều khiển tín hiệu kỹ thuật số/analog |
| Địa chỉ nô lệ | ON | 485 Phương pháp điều khiển truyền thông |
2. Lựa chọn nguồn tín hiệu
| SW4 | SW5 | SW8 | Nguồn tín hiệu |
| OFF | OFF | OFF | Trang chủ |
| ON | OFF | OFF | Tín hiệu analog |
| OFF | ON | OFF | PWM/xung/tần số |
| ON | ON | OFF | Chương trình tích hợp |
3. Cấu hình dòng điện định mức của động cơ
| SW1-SW3 | SW4-SW7 | SW8 | Giá trị hiện tại của động cơ |
| OFF OFF OFF | Bất kỳ | OFF | Xếp hạng hiện tại với cấu hình cổng nối tiếp, mặc định 14A |
| ON OFF OFF | Bất kỳ | OFF | 8A |
| OFF ON OFF | Bất kỳ | OFF | 10A |
| ON ON OFF | Bất kỳ | OFF | 12A |
| OFF OFF ON | Bất kỳ | OFF | 14A |
| ON OFF ON | Bất kỳ | OFF | 16A |
| OFF ON ON | Bất kỳ | OFF | 18A |
| ON ON ON | Bất kỳ | OFF | 20A |
3. Cấu hình chế độ làm việc
| SW4-SW5 | SW6-SW7 | SW8 | Chế độ điều chỉnh tốc độ |
| khi khác nhau on | OFF OFF | OFF | Chu kỳ nhiệm vụ Điều chỉnh tốc độ |
| ON OFF | OFF | Kiểm soát thời điểm | |
| OFF ON | OFF | Kiểm soát vòng kín tốc độ | |
| ON ON | OFF | Điều khiển vòng kín vị trí | |
| Đồng thời On | OFF OFF | OFF | Học động cơ |
| ON OFF | OFF | Lịch học | |
| OFF ON | OFF | Điều khiển tốc độ đặt trước | |
| ON ON | OFF | Đặt phòng |
Sử dụng tiêu biểu
1. Kết nối chu kỳ nhiệm vụ của bộ chiết đơn/điều khiển tốc độ vòng kín

Quá trình làm việc sử dụng này là: sử dụng chiết VR1 để điều chỉnh tốc độ; Nhấn B1, động cơ quay tích cực, B1 bật lên, động cơ dừng lại, khi giới hạn quay tích cực, động cơ dừng lại, sau đó nhấn B1 không hiệu quả; Nhấn B2, động cơ đảo ngược, B2 bật lên, động cơ dừng lại, khi giới hạn đảo ngược động cơ dừng lại, sau đó nhấn B2 không hợp lệ.
2. Chu kỳ nhiệm vụ tiềm năng kép/phương pháp điều chỉnh tốc độ vòng kín

Việc sử dụng kết nối này bao gồm điều khiển độc lập chiết kép và điều khiển cộng tác chiết kép. Đối với chế độ điều khiển độc lập, hai bộ chiết được sử dụng để điều chỉnh tốc độ riêng biệt cho sự đảo ngược tích cực của động cơ, điều khiển khởi động và hướng của động cơ bằng công tắc; Đối với chế độ điều khiển hợp tác, chiết VR2 đặt điện áp tham chiếu điểm giữa, điều chỉnh tốc độ và điều khiển hướng của động cơ bằng cách so sánh điện áp đầu ra của chiết VR1 và VR2. Đảo ngược giới hạn tích cực thông qua công tắc giới hạn.
3. chu kỳ nhiệm vụ tín hiệu PWM chip đơn/phương pháp điều chỉnh tốc độ vòng kín

Bộ vi điều khiển sử dụng này điều chỉnh tốc độ quay của động cơ thông qua tín hiệu PWM đầu ra, điều khiển động cơ đảo ngược tích cực và dừng khẩn cấp thông qua IO. COM của ổ đĩa kết nối với nơi cung cấp điện của chip đơn; Đầu ra PWM của bộ vi điều khiển chân IN1 để điều chỉnh tốc độ; IN2 và IN3 được kết nối với hai IO của chip đơn để điều khiển động cơ đảo ngược tích cực và phanh khẩn cấp, tương ứng. Giới hạn đảo ngược tiếp cận được thực hiện riêng biệt thông qua công tắc giới hạn.
4. Phương pháp kết nối để kiểm soát vị trí tín hiệu xung của chip đơn

Việc sử dụng này có thể đạt được chip đơn điều khiển vị trí quay của động cơ thông qua tín hiệu xung. COM của ổ đĩa được kết nối với nguồn điện của chip đơn; IN1 đến IO1 của chip đơn, chấp nhận tín hiệu xung của chip đơn để điều khiển bước động cơ; IN2 kết nối IO2 của chip đơn để kiểm soát hướng bước; IN3 kết nối IO3 với chip đơn để kiểm soát dừng khẩn cấp; VO được kết nối với IO0 của chip đơn, đầu ra tín hiệu hoàn thành để thông báo rằng quá trình điều khiển vị trí chip đơn đã hoàn thành; Các công tắc giới hạn SQ1 và SQ2 đặt các giới hạn cho tích cực và đảo ngược tương ứng.
Lưu ý: Đầu ra VO là mức logic 3.3V, nếu chip đơn không chấp nhận mức logic 3.3V, bạn cần chuyển nó thành mức logic 5V.
5. Phương pháp điều chỉnh tốc độ nhiệm vụ tín hiệu tương tự PLC

Việc sử dụng PLC này điều chỉnh tốc độ động cơ thông qua tín hiệu tương tự, điều khiển động cơ khởi động và dừng và đảo ngược tích cực thông qua lượng rơle/công tắc. COM của trình điều khiển được kết nối với đầu COM của rơle PLC và tín hiệu analog; IN1 kết nối với đầu ra analog của PLC AO để điều chỉnh tốc độ; IN2, IN3 kết nối với đầu ra rơle/bóng bán dẫn của PLC tương ứng Y2 và Y1, điều khiển động cơ tích cực và đảo ngược tương ứng; Giới hạn tích cực và đảo ngược được thực hiện thông qua các công tắc giới hạn SQ1 và SQ2 tương ứng.
6. Phương pháp kết nối để điều khiển vị trí tín hiệu xung PLC

Việc sử dụng này có thể được thực hiện trong PLC bằng cách điều khiển vị trí quay của động cơ thông qua tín hiệu xung. Một kết nối tích hợp điển hình để điều khiển vị trí tín hiệu xung PLC được thể hiện trong Hình 5.12. COM của trình điều khiển kết nối với tín hiệu PLC; IN1 đến Y3 của PLC, chấp nhận tín hiệu xung của PLC để điều khiển bước động cơ; IN2 kết nối Y2 của PLC để kiểm soát hướng bước; IN3 với Y1 của PLC để điều khiển dừng khẩn cấp của động cơ; Cổng VO của ổ đĩa có điện trở 240 Euro trong chuỗi và một cặp quang được kết nối giữa VO và COM và X1 và 24V+của PLC để xuất tín hiệu hoàn thành để thông báo cho PLC rằng quá trình điều khiển vị trí đã hoàn thành. Các công tắc giới hạn SQ1 và SQ2 đặt các giới hạn cho tích cực và đảo ngược tương ứng.
7.485 Kết nối điều khiển đa máy truyền thông

Các đường truyền 485 của mỗi ổ đĩa được kết nối song song theo cách A-A, B-B theo sau là một trạm 485, hoạt động độc lập với mỗi ổ đĩa thông qua địa chỉ trạm nô lệ được cấu hình bởi ổ đĩa. Địa chỉ của mỗi ổ đĩa phải là duy nhất và không thể lặp lại với các ổ đĩa khác.
Cung cấp chương trình mẫu máy tính (bao gồm mã nguồn) để gỡ lỗi động cơ, cấu hình tham số hoặc phát triển thứ cấp

Kích thước sản phẩm

Kích thước là 13,6cm × 8,2cm × 4,5cm. Khẩu độ lỗ lắp là 4mm và khoảng cách từ trung tâm của lỗ lắp đến cạnh bên là 9mm.
Kèm theo: Bảng lựa chọn trình điều khiển động cơ không chổi than AQMD_BLS Series
|
Mô hình |
Động cơ phù hợp tối đa |
Tối đa hiện tại/đánh giá hiện tại |
Tiêu thụ năng lượng Phanh tối đa hiện tại |
Việt |
Tín hiệu điều khiển |
Kích thước sản phẩm |
|
AQMD3605BLS (Kích thước tinh tế) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3AKhông thể có dòng điện lớn.Thay đổi phanh thường xuyên |
Chế độ phanh kháng không phanh |
Độc thân/ĐôiMáy điện thế,0~3.3VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
70mm×65mm×21mmTấm trần |
|
AQMD2408BLS-M (485Bảo vệ/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn. Vật liệu chính được sản xuất trong nước) |
12V-50W 24V-135W |
16A |
3AKhông thể có dòng điện lớn.Thay đổi phanh thường xuyên |
Chế độ phanh kháng không phanh |
Độc thân/ĐôiMáy điện thế,0~3.3VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
55mm×55mm×17mm Tấm trần |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3AKhông thể có dòng điện lớn.Thay đổi phanh thường xuyên |
Chế độ phanh kháng không phanh |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
92mm×87mm×30mmTấm trần hoặc 115mm×90mm×40mm Vỏ nhựa |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Cách ly, nâng cấp thiết bị đầu cuối) |
||||||
|
AQMD6010BLS-A1 (485Cách ly/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Bảo vệ/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn. Vật liệu chính được sản xuất trong nước) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Cách ly/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485Cách ly) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485Cách ly) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
178mm×108mm×68mm Vỏ hợp kim nhôm |
|
AQMD6030BLS-A1 (485Cách ly/Bảo vệ quá nhiệt/Phát hiện điện áp/Khoảnh khắc khởi động lớn) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Tự mang theo |
Độc thân/ĐôiMáy điện thế,0~3.3/5/10VTín hiệu mô phỏng,0/3.3/5/24VMức điện logic,Công tắcẤn phím,PWM, xung, tần số、RS485 |
178mm×108mm×68mm Vỏ hợp kim nhôm |
|
35A |
||||||
|
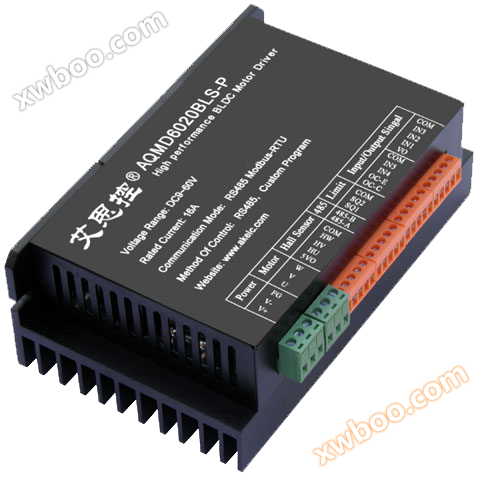
AQMD6020BLS-P (Lập trình) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Tự mang theo |
RS485, Quy trình tùy chỉnh |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Cô lập, lập trình được) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Tự mang theo |
RS485, Quy trình tùy chỉnh |
178mm×108mm×68mm Vỏ hợp kim nhôm |
Thông tin liên hệ
Địa chỉ giao dịch 1: Nhà số 10/47 Ngõ 168 đường Kim Giang (
Điện thoại:
Hộp thư: hejingyb@126.com
Địa chỉ trang web: www.akelc.com
Alibaba liên kết mua: detail.1688.com/offer/.html
Danh mục: Sản phẩm tiêu chuẩnSản phẩm tương tự Khuyến nghị