-
Thông tin E-mail
457695147@qq.com,825153992@qq.com
- Điện thoại
-
Địa chỉ
V5-0602 (1) Trần Quốc Tuấn
Danh mục sản phẩm
Thành Đô Aicontrol Công nghệ điện tử Công ty TNHH

Trình điều khiển động cơ không chổi than AQMD6015BLS-B2 DC
Có thể đàm phánCập nhật vào07/28
- Mô hình
- Thiên nhiên của nhà sản xuất
- Nhà sản xuất
- Danh mục sản phẩm
- Nơi xuất xứ
Tổng quan
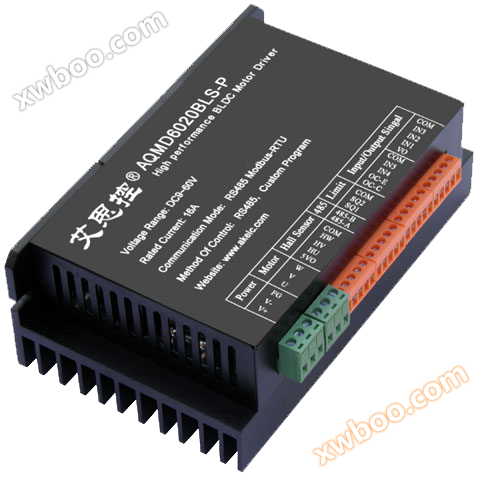
Trình điều khiển động cơ không chổi than AQMD6015BLS-B2 DC
Chi tiết sản phẩm

Tính năng chức năng
Hỗ trợ điện áp9V~60V; Đánh giá sản lượng hiện tại15A,Sản lượng tối đa hiện tại30A
Hỗ trợ điều chỉnh tốc độ chu kỳ nhiệm vụ (điều chỉnh điện áp), điều khiển mô-men xoắn (dòng ổn định), điều khiển vòng kín tốc độ (tốc độ ổn định), vòng kín vị trí
Điều khiển (góc, điều khiển khoảng cách) Nhiều chế độ điều chỉnh tốc độ
Hỗ trợ chiết thế, tín hiệu tương tự, mức logic, khối lượng chuyển đổi,PWMTần suất, xung lực,RS485Nhiều loại thuaTín hiệu vào
Hỗ trợ cấu hình dải điện áp tín hiệu tương tự và cấu hình điện áp mức logic, tín hiệu tương tự có thể được giữ0~3.3/5/10VĐợi đãPhạm vi điện áp, mức logic có thể được hỗ trợ0/3.3/5/12/24Vđẳng điện áp; Hỗ trợ điều chỉnh tuyến tính tín hiệu analog và logicCấu hình ngưỡng mức
485Bảo vệ điện áp chế độ chung;Hỗ trợRS485Thông tin liên lạc đa máy, hỗ trợMODBUS-RTUGiao thức truyền thông, thuận tiện cho nhiều bộ điều khiển (nhưPLC)Kiểm soát liên lạc, hỗ trợ bảo vệ ngắt liên lạc
Hỗ trợ thời gian đệm tăng tốc và điều khiển gia tốc tăng tốc, có thể tự động tăng tốc và định vị chính xác trong hành trình được chỉ định
Động cơ hiện tạiPIDĐiều khiển điều chỉnh, khởi động tối đa/Tải hiện tại, phanh (phanh) hiện tại có thể được cấu hình riêng biệt
Hỗ trợ giám sát nhiệt độ bên trong trình điều khiển, có thể cấu hình nhiệt độ bảo vệ quá nhiệt
Hỗ trợ giám sát điện áp nguồn của trình điều khiển, có thể cấu hình quá áp/Giá trị giám sát giảm áp suất
Hỗ trợ đầu ra dòng gấp đôi, đầu ra mô-men xoắn mạnh khi bắt đầu, tải trọng lớn
Hỗ trợ giới hạn quá tải động cơ và dừng quay, cũng như giám sát dòng điện cao ngay lập tức để ngăn chặn quá dòng làm hỏng động cơ hoặc trình điều khiển
Được xây dựng trong điện trở phanh công suất cao có sẵn6ADòng phanh liên tục
Hỗ trợ học tập trình tự pha động cơ, bảo vệ lỗi Hall, báo động lỗi
Hỗ trợ giới hạn đảo ngược tích cực của động cơ, có thể kết nối hai công tắc giới hạn bên ngoài với giới hạn đảo ngược và tích cực tương ứng
Hỗ trợ đo tốc độ động cơ, hỗ trợ phát hiện chặn động cơ/Chặn giới hạn quay Dừng quay
18kHzcủaPWMTần số, điều chỉnh tốc độ động cơPWMTiếng ồn ào
Cực nhỏPWMVùng chết, chỉ0.5us,PWMPhạm vi hiệu quả0.1%~100%
Giao diệnESDBảo vệ, có thể thích nghi với môi trường trang web phức tạp
Sử dụngARM Cortex-M3@72MHzBộ xử lý
Dòng sản phẩm phụ
|
Dòng con Name |
Mô hình |
Tính năng |
|
Loại tiêu chuẩn |
AQMD6015BLS-A1 |
485 Cô lập |
|
Tài chính |
AQMD6015BLS-A2 |
485 Cách ly, chi phí thấp |
|
Tài khoản cơ bản |
AQMD6015BLS-B2 |
Chi phí thấp |
Ghi chú: Tiền kinh tế phải được tùy chỉnh.
Tổng quan về nguyên tắc
Trình điều khiển này sử dụng công nghệ phát hiện chính xác dòng điện động cơ hàng đầuphẫu thuật, cảm biến động cơ không chổi than tự đo tốc độ, cảm biến động cơ không chổi than
Phát hiện vị trí, tái tạo hiện tại liên tục phanh hiện tại (hoặc phanh) công nghệ và mạnh mẽPIDCông nghệ điều chỉnh điều khiển điện hoàn hảoMáy ổn định và tích cực đảo ngược, đảo ngược và phanh, điều chỉnh thời gian thực hiện dòng điện đầu ra để ngăn chặn quá dòng, điều khiển chính xác tốc độ động cơ và vị trí quay,Động cơ có thời gian đáp ứng ngắn và lực đẩy nhỏ.
Điều khiển gia tốc và giảm tốc động cơ
Điều chỉnh tự động hiện tại, điều khiển tự động gia tốc của chế độ khởi động mềm, động cơ có thể khởi động nhanh chóng và trơn tru với lực đẩy nhỏ. Chi nhánh
Thời gian cầm cự và cấu hình tăng tốc.
Điều khiển phanh động cơ (phanh)
Chế độ phanh tiêu thụ năng lượng được điều chỉnh tự động hiện tại, động cơ có thời gian phanh ngắn mà không rung động mạnh. Hỗ trợ phanh điện
Đặt.
Điều khiển đảo chiều động cơ
Quá trình chuyển đổi đảo ngược tích cực của động cơ được điều khiển bên trong trình điều khiển, tự động giảm tốc, phanh mềm, điều khiển khởi động mềm, bất kể
Tín hiệu đảo chiều thay đổi thường xuyên như thế nào sẽ không gây ra thiệt hại cho trình điều khiển hoặc động cơ.
Kiểm soát tốc độ ổn định động cơ
Phát hiện tốc độ quay và vị trí quay bằng tín hiệu Hall, sử dụngPIDThuật toán điều chỉnh để điều khiển vòng kín, hỗ trợ vòng kín tốc độKiểm soát và thời gian-Vị trí vòng kín điều khiển hai thuật toán điều khiển tốc độ ổn định. Chế độ vòng kín tốc độ có tốc độ điều khiển ổn định và ổn định ở tốc độ caoĐặc điểm siêu nhỏ, nhưng ở tốc độ thấp có thể kiểm soát tốc độ không ổn định; Thời gian-Vị trí Chế độ điều khiển vòng kín phù hợp với nhiều ổ đĩaBộ điều khiển điều khiển nhiều động cơ quay cùng một góc trong cùng một thời gian, cũng thích hợp cho điều khiển tốc độ cực thấp.
Điều khiển vị trí động cơ
Phát hiện vị trí quay bằng tín hiệu Hall, sử dụngPIDThuật toán điều chỉnh để điều khiển vòng kín vị trí, sử dụng điện trở phanhĐi chậm lại. Khóa vị trí quay của động cơ với một dòng điện nhất định thông qua cuộn dây động cơ.
Điều khiển mô-men xoắn động cơ
Do mối quan hệ tuyến tính của mô-men xoắn động cơ với kích thước hiện tại gần đúng, trình điều khiển này sử dụng chế độ điều khiển đầu ra ổn định để nhận ra điện
Điều khiển mô-men xoắn máy, người dùng nhận ra điều khiển kích thước mô-men xoắn của động cơ bằng cách điều chỉnh kích thước của dòng đầu ra.
Bảo vệ quá tải và chặn động cơ
Khi động cơ quá tải, trình điều khiển sẽ giới hạn sản lượng dòng chảy, bảo vệ động cơ một cách hiệu quả; Khi động cơ bị chặn, trình điều khiển có thể phát hiện trạng thái này
Trạng thái và điều khiển động cơ.
Ức chế nhiễu nội bộ
Để đảm bảo độ chính xác của phép đo hiện tại vòng lặp động cơ, giữa mạch điều khiển và mạch điều khiển bằng cách can thiệp vào suy giảm và tiêu thụ, thoáng qua
Chế độ ức chế nhiễu được ghép nối, có thể đảm bảo hiệu quả mạch điều khiển không bị ảnh hưởng bởi nhiễu mạch điều khiển.
Ngăn chặn nhiễu bên ngoài
Sử dụngESDThiết bị bảo vệ và mạch xả tĩnh để thực hiện tất cả các giao diệnESDBảo vệ chống lại sự can thiệp từ bên ngoàiLàm cho mạch bên trong hoạt động ổn định và bảo vệ các thiết bị bên trong khỏi bị sốc điện áp cao thoáng qua được thêm vào giao diện.
Thông số kỹ thuật

Định nghĩa kích thước

Kích thước ổ đĩa Như hình ảnh1.1 Thể hiện Kích thước là 13,6cm × 8,2cm × 4,5cm. Khẩu độ lỗ gắn là 4mm, cài đặtKhoảng cách từ tâm của lỗ đến cạnh bên là6mm。
Lưu ý: Hệ thống dây điện của giao diện nguồn hoặc động cơ không bao giờ được lắp với bộ chiết, giới hạn hoặc giao diện truyền thông, nếu không nó có thể đốt cháy một phần thiết bị của ổ đĩa. Nguồn điện hoặc tín hiệu điều khiển cũng không được kết nối với vỏ máy, nếu không có thể làm cho công việc của ổ đĩa không ổn định. Nếu có điều kiện, hãy kết nối với mặt đất.
Cấu hình công tắc quay số
1. Cấu hình chế độ điều khiển

2, Lựa chọn nguồn tín hiệu

3. Cấu hình dòng điện định mức của động cơ

4. Cấu hình chế độ làm việc

Ví dụ điển hình
1. Kết nối chu kỳ nhiệm vụ của bộ chiết đơn/điều khiển tốc độ vòng kín

Chế độ điều khiển hành động điểm Quá trình làm việc sử dụng điều chỉnh tốc độ tiềm năng là: nhấn B1, động cơ quay tích cực, sử dụng điều chỉnh tốc độ tiềm năng; B1 bật lên, động cơ dừng lại; Khi động cơ dừng lại sau giới hạn quay dương, sau đó nhấn B1 không hiệu quả; Nhấn B2, đảo ngược động cơ, điều chỉnh tốc độ bằng cách sử dụng bộ chiết; B2 bật lên, động cơ dừng lại; Khi đảo ngược giới hạn, động cơ dừng lại, rồi nhấn B2 không hiệu quả.
2. Chu kỳ nhiệm vụ tiềm năng kép/phương pháp điều chỉnh tốc độ vòng kín

Bộ chiết kép của phương pháp tiếp xúc này có thể được chia thành điều khiển độc lập và điều khiển hợp tác. Khi điều khiển độc lập, đảo ngược động cơ được điều chỉnh tốc độ riêng biệt, điều khiển động cơ bằng công tắc và chuyển hướng quay của động cơ, giới hạn đảo ngược dương bằng công tắc giới hạn; Khi các bánh răng được điều khiển phối hợp, điện áp của bộ chiết 2 được đặt làm điện áp tham chiếu và điện áp của IN1 và IN2 được điều chỉnh để điều chỉnh tốc độ và hướng của động cơ.
3. chu kỳ nhiệm vụ tín hiệu PWM chip đơn/phương pháp điều chỉnh tốc độ vòng kín

Quy trình làm việc của phương pháp kết nối này là: cổng COM của mô - đun điều khiển mặt đất nguồn điện của máy tính đơn; IN1 chân kết nối với đầu ra PWM của chip đơn để điều chỉnh tốc độ; IN2 và IN3 được kết nối với hai IO của chip đơn để điều khiển động cơ đảo ngược tích cực và phanh khẩn cấp.
4. Phương pháp kết nối để kiểm soát vị trí tín hiệu xung của chip đơn

Quy trình làm việc của phương pháp kết nối này là: cổng COM của mô - đun điều khiển mặt đất nguồn điện của máy tính đơn; IN1 được kết nối với IO1 của chip đơn để xác định số xung để điều khiển vị trí động cơ; VO được kết nối với IO0 của chip đơn để hoàn thành điều khiển tín hiệu; IN2 và IN3 được kết nối với hai IO của chip đơn để điều khiển động cơ đảo ngược tích cực và phanh khẩn cấp. Lưu ý: Đầu ra VO là mức logic 3.3V, nếu chip đơn không chấp nhận mức logic 3.3V, bạn cần chuyển nó thành mức logic 5V.
5. Phương pháp điều chỉnh tốc độ nhiệm vụ tín hiệu tương tự PLC

Quá trình làm việc của kết nối này là: IN1 được kết nối với cổng AO của PLC để điều chỉnh tốc độ; IN2 và PLC Y2, điều khiển động cơ quay tích cực; IN3 được kết nối với Y1 của PLC để điều khiển đảo ngược động cơ.
6. Phương pháp kết nối để điều khiển vị trí tín hiệu xung PLC

Quá trình làm việc của kết nối này là: IN1 được kết nối với Y3 của PLC để xác định số xung để điều khiển vị trí động cơ; IN2 và IN3 được kết nối với hai IO của chip đơn để điều khiển hướng động cơ và phanh khẩn cấp; Sau khi điện trở của 240 Ω nối tiếp VO được ghép nối gián tiếp với COM và kết nối quang học với+24V và X1 của PLC, được sử dụng để phản hồi tín hiệu hoàn thành cho PLC.
7.485 Kết nối điều khiển đa máy truyền thông

Các đường truyền 485 của mỗi ổ đĩa được kết nối song song theo cách A-A, B-B theo sau là một trạm 485, hoạt động độc lập với mỗi ổ đĩa thông qua địa chỉ trạm nô lệ được cấu hình bởi ổ đĩa. Địa chỉ của mỗi ổ đĩa phải là duy nhất và không thể lặp lại với các ổ đĩa khác.
Kèm theo: Tham khảo lựa chọn trình điều khiển động cơ AQMDxxxBLS Series

Phụ kiện:
Sản phẩm tương tự Khuyến nghị